自主系统架构
连接感知,世界状态,计划和控制, 通过人形机器人和四肢机器人狗,
机器人如何知道自己的理解已经不够好?
模型输出仅在更大的决策循环中才会变得有用. 定义机器人观察到什么,状态如何更新,规划者可能会假设什么以及控制层可以执行哪些操作.
让不确定性和过时信息成为设计的一部分. 隐藏的传感器,过时的地图或延迟的状态更新可以改变一个否则可行的计划的意义. 操作界限应描述何时放缓,停止或要求帮助.
恢复需要与名义任务一样的关注. 考虑一个被封锁的路线,一个丢失的目标, 架构应该解释谁或什么是转变回到已知状态的所有者.
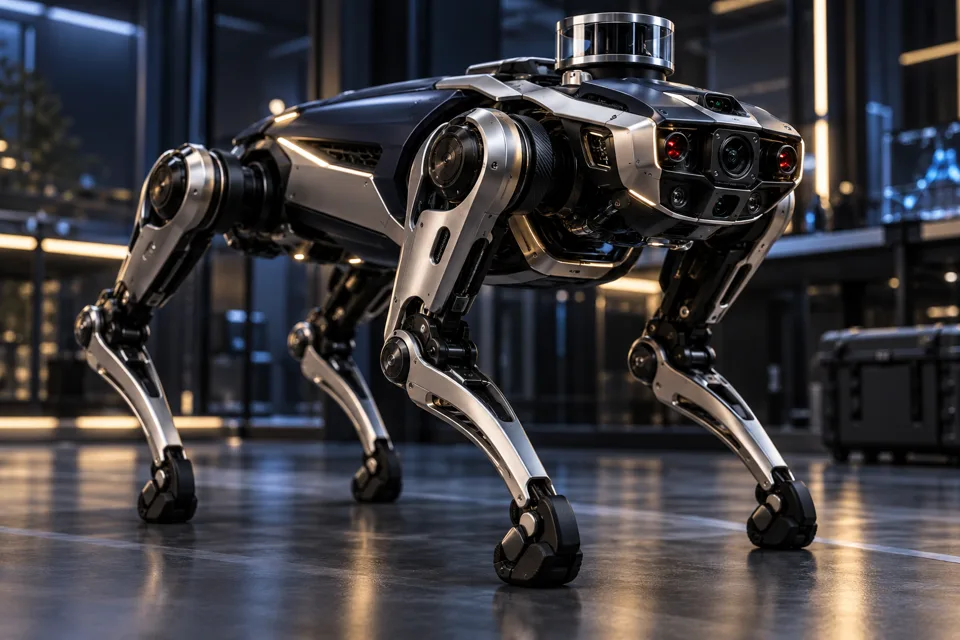
对于腿部机器人,检查感知,运动和操作环境之间的相互作用. 类动物和四肢动物带来不同的距离,接触,平衡和移动限制;任务和测试条件应明确这些区别.
提前的东西
- 感觉到行动的边界
- 无确定性和停滞处理
- 恢复和人类干预的途径
我应该带什么来谈话?
带来你需要做出的决定,你已经知道的限制和一个小,非机密的例子. 我们可以同意,资源,专注的审查或更详细的讨论是正确的下一步.
接下来更清楚的步骤问问问.
开始谈话